

6 Minuten
CATL heeft stilletjes humanoïde robots verplaatst van demofases naar echte fabriekswerkzaamheden en heeft zijn Moz-robot uitgerold op een batterijpakketlijn. Deze stap duidt erop dat belichaamde intelligentie nu mogelijk klaar is voor kwaliteitskritieke rollen in de EV-productie en dat robotica in de industrie een praktische toepassing bereikt.
Moz betreedt de productielijn — niet alleen voor de show
De humanoïde, Moz genaamd, is ontwikkeld door Spirit AI, de robotica-tak van CATL. In tegenstelling tot veel sensatiezoekende demo's meldt CATL een grootschalige implementatie van Moz in een energiecel- of power-batterijfabriek. Daarmee behoort deze productielijn tot de eerste die humanoïde "belichaamde intelligentie"-robots op schaal inzet.
In plaats van beperkt te blijven tot simpele pick-and-place-taken, is Moz geplaatst op fasen van het productieproces waar precisie en betrouwbaarheid niet onderhandelbaar zijn. Dit markeert een duidelijke verschuiving — van proof-of-concepttrucs naar machines die werk uitvoeren dat directe gevolgen heeft voor productkwaliteit en omzet.
De inzet van Moz op de productielijn omvat planning, integratie met bestaande processen en operationele validatie: van interface met transportbanden tot coördinatie met menselijke operators en kwaliteitscontrole-systemen. Deze combinatie vereist niet alleen geavanceerde sensoren en software, maar ook industriële engineering om veiligheidszones, onderhoudsprocedures en continuïteitsplannen te definiëren.
Belangrijk is dat CATL rapporteert dat deze uitrol bedoeld is voor continue productie-omgevingen, niet voor korte demonstraties. Dat betekent langdurige runs, periodieke kalibratie en monitoring van prestaties — aspecten die bepalen of een robot zich in de praktijk kan handhaven naast traditionele automatisering zoals vaste industriële robots en cobots.
Precisie waar het telt: connectorinbreng en adaptieve visie
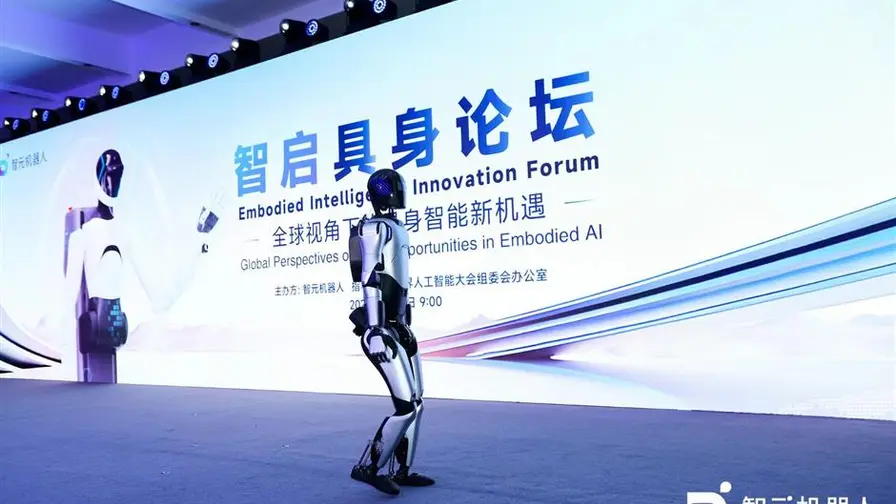
De voornaamste taak van Moz is het bevestigen van batterijconnectoren, een schijnbaar eenvoudige maar technisch veeleisende klus. Het correct inbrengen van connectoren vereist exacte uitlijning, vloeiende en herhaalbare bewegingen en zorgvuldige controle van de uitgeoefende kracht. CATL rapporteert dat Moz een succespercentage van ongeveer 99% behaalt bij connectorinbreng — een prestatie die het bedrijf vergelijkt met die van ervaren menselijke operators.

Die nauwkeurigheid is geen toeval. Moz combineert een end-to-end vision-systeem met real-time houdingaanpassingen en krachtsensoren. Wanneer materialen lichtelijk verschuiven of een aansluitpunt afwijkt, past de robot zich direct aan — hij verandert zijn oriëntatie en grijppositie en moduleert de druk om kabelbomen en connectoren vast te zetten zonder gevoelige componenten te beschadigen.
Technisch gezien betekent dit dat Moz profiteert van meerdere lagen controle: 2D/3D-camera's en soms time-of-flight of stereo-vision voor afstandsmetingen; vision-algoritmes voor detectie, segmentatie en pose-estimatie; en haptische terugkoppeling via kracht-torque-sensoren voor contactgevoelige taken. De besturingssoftware werkt in gesloten lus (closed-loop), waardoor afwijkingen realtime worden gecorrigeerd in plaats van dat de robot een voorgeprogrammeerd pad volgt zonder aanpassing.
- End-to-end visie: detecteert onderdelen en compenseert voor variaties in positie en oriëntatie.
- Krachtmeting: waarborgt stevige en veilige verbindingen zonder breuk of overmatige belasting.
- Adaptieve besturing: reageert dynamisch en leert van variaties in materiaal en tolerantie.
- Kalibratie en zelfdiagnose: periodieke controles die de nauwkeurigheid en betrouwbaarheid op lange termijn behouden.
- Integratie met kwaliteitscontrole: data-logging en traceerbaarheid voor procesverbetering en root-cause analyse.
Naast hardware en laagfrequente controles, speelt software voor taakplanning en foutafhandeling een cruciale rol. Fallback-strategieën (bijvoorbeeld terugtrekken en opnieuw uitlijnen) en veilige interrupt-modi waarmee menselijke operators kunnen ingrijpen zijn noodzakelijk voor productie-omgevingen waar stilstand kostbaar is.
Hoe Moz zich verhoudt tot andere humanoïde proeven
Er zijn veel rapporten geweest over humanoïde robots die moeite hadden tijdens fabrieksproeven — van oververhitte gewrichten tot falen in complexe assemblages en onbetrouwbare sensordata. Veel van die systemen trekken aandacht met zorgvuldig geregisseerde demo's maar schieten tekort wanneer ze continu en onder zware belasting moeten werken in een industriële context.
CATL benadrukt Moz' industriële gereedheid als belangrijk onderscheidend kenmerk. De aanpak lijkt gericht op taak-specifieke robuustheid in plaats van algemene, opzichtige functionaliteit: uptime en reproduceerbare kwaliteit krijgen prioriteit boven virale momenten. In de praktijk vertaalt zich dat in engineering aan mechanische slijtage, warmtebeheer, reserveonderdelen en onderhoudsschema's die aansluiten bij fabrieksnormen.
Naast mechanische betrouwbaarheid is software- en data-integriteit van belang. Productieomgevingen vereisen consistente logging, prestatiedashboards en voorspellend onderhoud. Als Moz nauwkeurige diagnostische gegevens levert — zoals cycle times, krachtprofielen en vision-confidence scores — verbetert dat niet alleen de robotprestaties maar ook de procescontrole en kwaliteitsborging.
Vergelijking met andere initiatieven leert dat succes in de praktijk vaak berust op drie pijlers: sensor- en controle-integratie, industriële engineering (koeling, stof- en trillingsbestendigheid) en operationele processen (onderhoud, training en veiligheid). CATL's toepassing lijkt expliciet op deze pijlers te vertrouwen in plaats van uitsluitend te bouwen op algoritmische finesse of spectaculaire demo’s.
Waarom dit belangrijk is voor robotica en de EV-industrie
De sector voor humanoïde robotica in China groeit snel, met waarschuwende signalen over mogelijke overcapaciteit die doet denken aan eerdere snelle uitbreidingen in EV-productie. Toch laat CATL's implementatie zien dat humanoïde robots meer kunnen zijn dan experimentele showstukken — ze kunnen functionele hulpmiddelen worden die bijdragen aan productiemetingen en variatie verminderen bij kwaliteitskritieke handelingen.
Voor fabrikanten roept dit praktische vragen op: zullen humanoïde platforms economisch opgeschaald kunnen worden naar meerdere taken binnen een fabriek, en kunnen ontwikkelaars doorlopend de duurzaamheid en uptime verbeteren? Voor investeerders en planners suggereert het voorbeeld van CATL een pad waarbij robotica-investering direct gekoppeld wordt aan fabrieksperformance en omzet in plaats van alleen aan innovatie-imago.
Operationeel gezien betekent dat: het meten van totale eigendomskosten (TCO) inclusief aanschafprijs, integratiekosten, installatie, downtime, onderhoud en vervanging van componenten. Robots moeten concurreren met bestaande automatisering op basis van deze totaalrekening. Humanoïde platforms bieden het voordeel van menselijke vormfactor en flexibiliteit in taken waarvoor traditionele robots uitgebreide herconfiguratie nodig zouden hebben.
Er zijn ook ergonomische en veiligheidsvoordelen: voor bepaalde gevaarlijke of repeterende taken kunnen humanoïde robots risico's voor werknemers verminderen en kwaliteitsconsistente output leveren. Tegelijkertijd vergt de implementatie heldere veiligheidsprotocollen, certificering volgens internationale normen en training voor medewerkers die samenwerken met of toezicht houden op robots.
Strategisch gezien kan de introductie van humanoïde robots in batterijproductie invloed hebben op toeleveringsketens en personeelsplanning. Als robots betrouwbaarder worden voor kritieke assemblestappen, kunnen fabrieksontwerpen anders worden ingericht, met mogelijk hogere automatiseringsgraad in lastige of arbeidsintensieve stappen. Tegelijkertijd ontstaan nieuwe rollen rond robotonderhoud, systeemintegratie en data-analyse.
Voor de robotica-industrie zelf betekent een succesvolle grootschalige inzet van humanoïden dat ontwikkelaars en producenten hun R&D en productstrategie kunnen heroverwegen: meer focus op robuuste industriële hardware, modulaire software-architecturen en API's voor integratie met fabriekssystemen. Zulke verschuivingen verhogen de kans op commerciële adoptie buiten de onderzoekslabs.
Ten slotte heeft deze ontwikkeling ook implicaties voor regelgeving en kwaliteitscontrole. Wanneer robots betrokken zijn bij kwaliteitskritieke assemblestappen, moeten audits, traceerbaarheid van handelingen en validatiemethoden aangepast worden. Fabrikanten en regelgevers moeten samenwerken om standaarden te creëren die zowel veiligheid als productkwaliteit waarborgen.
Stel je een toekomst voor waarin humanoïde robots de lastigste montagewerkzaamheden uitvoeren terwijl mensen zich richten op inspectie, probleemoplossing en toezicht. CATL's Moz beantwoordt lang niet alle vragen, maar het is een concreet zetje in die richting — een vroeg signaal dat humanoïde automatisering van spektakel naar de werkvloer gaat.
Samenvattend: de inzet van Moz door CATL biedt waardevolle inzichten in praktische vereisten voor humanoïde integratie in productieomgevingen. Het benadrukt dat succes niet alleen voortkomt uit geavanceerde sensoren en AI, maar uit een samenspel van engineering, operationele discipline en economische haalbaarheid. Voor de EV-industrie en de bredere roboticasector markeert dit een belangrijke case study over hoe belichaamde intelligentie een rol kan spelen in hoogwaardige, kwaliteit-gevoelige productieprocessen.

Laat een reactie achter
Reacties (2)
Is dit echt schaalbaar? Klinkt goed op papier maar 99% in demo vs 24/7 fabriek is anders. Wat kost integratie en downtime, wie betaalt dat? benieuwd...
Wow, dit had ik niet verwacht. Een robot die connectoren met ~99% doet… spannend maar ook beetje eng, wat met onderhoud op lange termijn? Tijd zal het leren.