

9 Minuten
Inleiding
Een humanoïde robot heeft zojuist een vliegende trap geland. De clip grijpt omdat het er—heel simpel—uitziet alsof iemand in een stuntstudio oefent. Alleen is de uitvoerder van metaal en motoren.
Agibot presenteerde de Expedition A3, een tweebenige robot die snelle kungfu-sequenties uitvoert: slagen in de lucht, opeenvolgende klappen terwijl hij zweeft, en strak gecontroleerde rotaties. Korte uitbarstingen. Lange bogen. Soms een fractie van stilte tussen twee schijnbaar onmogelijk gecoördineerde bewegingen. Het bedrijf zegt dat de beelden onder reële omstandigheden zijn opgenomen zonder CGI of AI-gegenereerde effecten, en als de sensoruitvoer overeenkomt met wat je op het scherm ziet, is dit meer dan choreografie; het is een serieuze demonstratie van balans, full-body controle en dynamische coördinatie.
Aanpak en doel van het demonstratiemateriaal
Waarom vechtsporten laten zien? Omdat behendigheid de kernparameter is voor de volgende generatie humanoïden. Kan een robot zich als een mens verplaatsen in een drukke winkel? Kan hij draaien, herstellen en ondertussen een gesprek voortzetten? Agibot positioneert de Expedition A3 als een platform ontworpen voor frequent interactieve taken—winkelbegeleiding, promotionele events, podiumentertainment—waar vloeiende bewegingen net zo belangrijk zijn als spraakherkenning en menselijke interactie.
De keuze voor een visueel indrukwekkende demonstratie is strategisch: bewegingen met hoge dynamiek tonen niet alleen motor- en sensorprestaties, maar ook real-time besturingsarchitectuur, gedistribueerde actuatorcoördinatie en fouttolerantie in de regelkring. Voor ontwikkelaars, integrators en potentiële klanten zijn dit tastbare indicatoren van hoe een humanoïde zal presteren in ongestructureerde omgevingen.
Agibot Night in Shanghai: live optreden als stresstest
Vorige week zette Agibot tijdens Agibot Night in Shanghai zwaar in op die stelling. Het 60 minuten durende evenement bevatte 16 humanoïden die muziek, dans en comedy uitvoerden samen met menselijke artiesten. Agibot presenteerde de show als een omslagpunt: visuele intelligentie die het laboratorium uitstapt en zich beweegt naar culturele ruimtes.
De reeksen fungeerden tegelijk als stresstests—continu uitgevoerde routines die systeemstabiliteit, synchronisatie tussen meerdere robots en realtime coördinatie tussen mensen, G2-humanoïden en D1-vierpotigen evalueerden. Dit soort langdurige, gestructureerde optredens legt druk op thermische managementsystemen, actuatorlevensduur en software voor gedragsherstel bij onverwachte verstoringen (bv. botsingen, vloerstabiliteit of communicatieverlies).

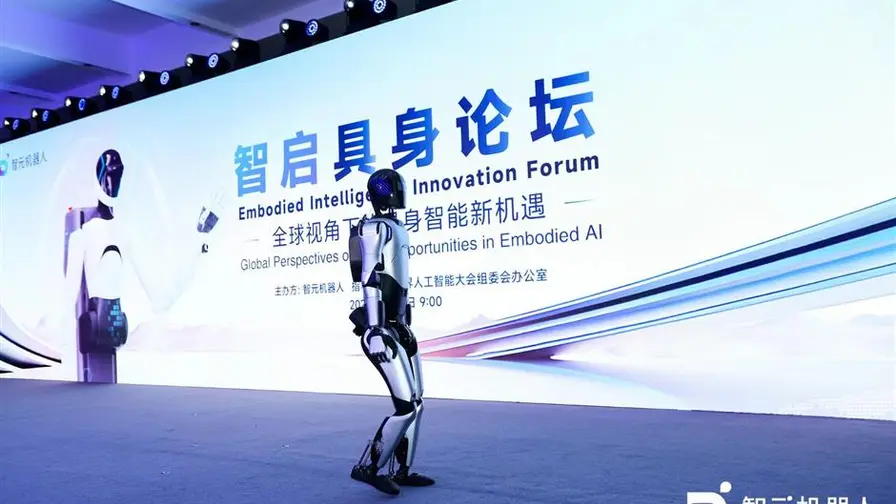
Dit is geen stunt—het is een testplatform voor service-robots die betrouwbaar moeten bewegen en interacteren in openbare ruimtes.
Wat maakt Expedition A3 technisch bijzonder?
Expedition A3 is gebouwd met mensachtige bewegingsvrijheden, waaronder een flexibele taille die is ontworpen om menselijke bewegingsbereiken na te bootsen. Lichtgewicht beenstructuren in exoskelet-stijl moeten behendigheid en stabiliteit vergroten. De armen kunnen tot drie kilogram optillen en de snelheid van het tool-centre-point (TCP) bereikt bijna twee meter per seconde. De boordstroomvoorziening bestaat uit een dual-batterijopstelling in de romp, waardoor tot acht uur bedrijf mogelijk is met een hot-swap systeem voor snelle batterijwissel tijdens ploegendiensten.
Dergelijke specificaties geven directe aanwijzingen over toepassingsdomeinen: armkracht en TCP-snelheid zijn relevant voor taken met objectmanipulatie (bijvoorbeeld promotionele voorwerpen dragen, kleine leveringen of demonstraties op een podium), terwijl energiebeheer en warmteregulatie doorslaggevend zijn voor continue inzet in retail of entertainment. De combinatie van mechanische ontwerpkeuzes en besturingssoftware bepaalt of de A3 vooral geschikt is voor geprogrammeerde optredens of ook voor adaptieve interacties in dynamische omgevingen.
Bewegingsvrijheid en besturing
De mensachtige 'degrees of freedom' (DOF) van de A3 impliceren een reeks gewrichten die samen meer natuurlijke bewegingen mogelijk maken dan traditionele mobiele platforms. Deze DOF worden aangestuurd door een gelaagde controle-architectuur: lage-latentie motorregelaars voor positie/torque, mid-level balanscontrollers (bv. inverse dynamica en modelpredictive control) en hoge-lagen voor gedragsplanning en interactie met mensen. Sensorfusiemonitoren—IMU's, gewrichtscoder, en mogelijk optische flow- of dieptesensoren—leveren de feedback die nodig is voor precieze mid-air correcties.
Mechanische keuzes: exoskelet-achtige benen en flexibele taille
Het exoskelet-achtige ontwerp van de benen richt zich op gewichtsreductie zonder in te boeten aan structurele sterkte. Dit verhoogt de power-to-weight ratio, wat noodzakelijk is voor snelle sprongen en rotaties. De flexibele taille breidt het bereik van dynamische bewegingen uit en maakt gecontroleerde torsiebewegingen mogelijk die nodig zijn voor bijvoorbeeld draaibewegingen na een sprong. Dergelijke mechanische eigenschappen vereisen geavanceerd koppelbeheer om resonanties en mechanische slijtage te minimaliseren.
Manipulatie en snelheid
Armlast van 3 kg en een TCP-snelheid tot circa 2 m/s positioneren de A3 als geschikt voor lichte pick-and-place taken en interactieve demonstraties. In praktijksituaties betekent dit dat de robot kleine attributen kan vasthouden of korte, snelle reach-manoeuvres kan uitvoeren om een product te presenteren aan een klant. Voor zwaardere arbeid zou echter een ander model of aanvullende grippers noodzakelijk zijn.
Energie en inzetduur
Het dual-batterijsysteem en hot-swap mogelijkheid geven operationele flexibiliteit: lange dienstperiodes met beperkte downtime. Maar in commerciële implementaties zijn logistiek voor batterijrotatie, laadinfrastructuur en vloeistofkoeling (indien aanwezig) kritieke aandachtspunten. Agibot claimt tot acht uur runtime; in de praktijk hangt dit af van activiteitspatroon, temperatuurbesturing en netwerkgebruik.
Belangrijkste specificaties
- Mensenachtige full-body bewegingsvrijheid en flexibele taille
- Exoskelet-achtige, lichtgewicht beenstructuur voor stabiliteit en behendigheid
- Arm payload: tot 3 kg; tool-centre-point snelheid: ≈2 m/s
- Dubbel batterijsysteem: tot 8 uur gebruik; hot-swap functie
- Videoregistratie beschikbaar in 720p en 1080p
- AI-activatie optie via schoudertik met een groot onboard model
Toelichting op de lijst
De vermelde videokwaliteiten (720p en 1080p) duiden op ingebouwde camera's voor visuele perceptie en mogelijk voor livestreams tijdens optredens of klantinteracties. De AI-activatie via een schoudertik wijst op lokale, low-latency interactiepatronen—handig in publieke ruimtes waar netwerklatentie onacceptabel is. Het gebruik van een groot onboard model suggereert dat veel beslissingen on-device worden genomen, wat privacy- en betrouwbaarheidvoordelen biedt ten opzichte van volledig cloudgebaseerde systemen.
Het Agibot-ecosysteem: meerdere modellen voor verschillende rollen
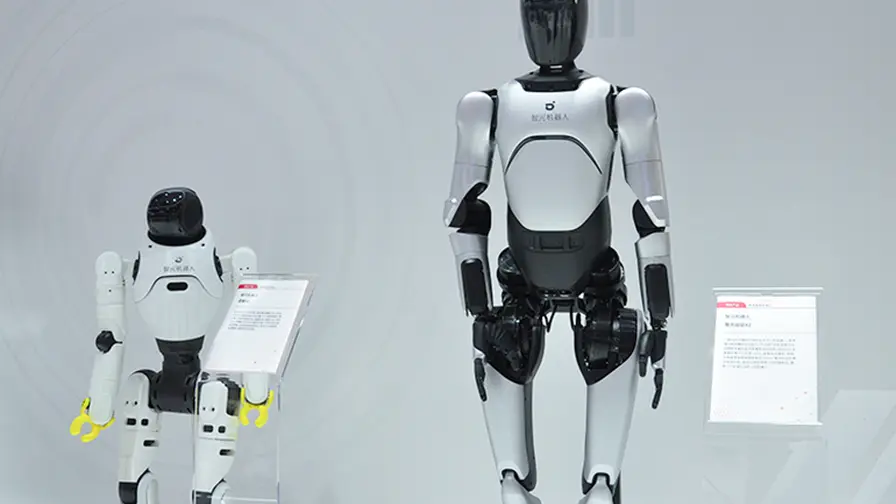
Buiten de A3 toonde Agibot een familie robots voor uiteenlopende rollen: de A2-serie voor multimodale interactie en autonome navigatie in publieke locaties, de compacte X2 voor conversatiescenario's en mensachtig lopen in onderwijs en entertainment, de industriële G2 gericht op krachtenregeling voor fabrieken en logistiek, en de D1-vierpotigen voor inspectietaken en terreinmobiliteit. Samen schetst de lineup eerder een ecosysteem dan één enkel product.
A2: multimodale interactie
De A2 lijkt te focussen op continue, autonome klantinteractie: navigatie in publiek toegankelijke ruimten, menselijke detectie, gezichts- of spraakherkenning en een set van gedragsmodi voor service en assistentie. In winkels of musea zou A2 als gids kunnen fungeren, waarbij het platform routinematige vragen afhandelt en bezoekers begeleidt zonder constante menselijke supervisie.
X2: compact en conversatief
De X2 is kleiner en gericht op gesprekken en pedagogische toepassingen. Een lagere massa en kleinere voeten betekenen vaak minder dynamische capaciteiten, maar betere veiligheid en toegankelijkheid in onderwijsomgevingen. Voor entertainment kan de X2 menselijke bewegingen nabootsen en eenvoudige interacties uitvoeren met kinderen of publiek.
G2 en D1: industrie en inspectie
G2 richt zich op kracht- en krachtenregeling, cruciaal in productieomgevingen waar precisie en veilige samenwerking met mensen (cobots) vereist zijn. D1-vierpotigen vullen het portfolio aan met mobiel-inspanningstaken, inspecties op ruw terrein en situaties waar wielen of bipede platforms minder geschikt zijn.
Commerciële planning en productiecapaciteit
De commerciële timing is ambitieus. Agibot zegt dat meer dan 5.100 eenheden zullen worden verzonden tegen eind 2025, met massaproductie die in 2026 opschaalt tot tienduizenden units. Het bedrijf kondigde ook zijn toetreding tot de Amerikaanse markten voor humanoïden aan op CES 2026, waarbij drie humanoïde modellen en één quadruped als inzetklare opties werden gepresenteerd.
Dergelijke productiedoelstellingen betekenen dat Agibot zowel de supply chain moet schalen (actuatoren, sensoren, batterijen), als validatie-, test- en service-netwerken moet opzetten. Certification, after-sales support en lokale regelgeving (werkveiligheid, privacy en aansprakelijkheid) zijn cruciaal bij grootschalige uitrol, zeker in westerse markten waar normen en aansprakelijkheidseisen streng kunnen zijn.
Marktimplicaties
Als Agibot erin slaagt om tienduizenden units te produceren, kan dit drukken op prijzen en adoptiebarrières verlagen, wat snelle integratie in retailketens en entertainmentbedrijven kan stimuleren. Tegelijkertijd roept snelle opschaling vragen op over kwaliteitscontrole, firmware-updates over-the-air, en robuustheid van hetzelfde model in verschillende klimaten en omgevingscondities.
Transparantie, validatie en veiligheid
Het spektakel is belangrijk, maar transparantie ook. Agibot benadrukt dat de kungfu-sequenties live in een trainingsstudio zijn gefilmd en dat wat je ziet de realtime balans- en bewegingscontrole van de robot toont. Sceptici zullen om ruwe sensordata en onafhankelijke tests vragen. Enthousiastelingen zullen zich winkeliers voorstellen die obstakels ontwijken of artiesten die een choreografie honderden keren herhalen zonder oververhitting.
Voor brede acceptatie zijn onafhankelijke verificatie en certificering cruciaal. Dat omvat:
- Openlegging van ruwe sensordata en logs voor onafhankelijke analyse
- Third-party veiligheidstesten (bijvoorbeeld botsingsscenario's, failsafe mechanismen)
- Thermisch en mechanisch stress-testing voor langdurige optredens
- Privacy-audits wanneer visuele en audio-opnamefuncties publiekelijk worden ingezet
Regelgevers en klanten zullen vragen naar expliciete risicobeoordelingen, aansprakelijkheidskaders en duidelijke operationele protocollen. Voor service-robots in publieke ruimten is ook mens-robot interactieontwerp (HRI) essentieel: voorspelbare bewegingen, begrijpelijke signalen en eenvoudige methoden voor gebruikers om de robot te stoppen of te deactiveren in noodgevallen.
Technische en operationele uitdagingen
Het vertalen van stuntachtige demonstraties naar dagelijkse bedrijfsvoering vereist aandacht voor meerdere technische aspecten:
1. Robuustheid en onderhoud
Actuatoren en transmissies die herhaald hoog-dynamisch werk uitvoeren hebben onderhoudsschema's en duurzame componenten nodig. Predictive maintenance via sensordata-analyse kan downtime minimaliseren.
2. Energie- en thermisch management
Intensieve bewegingen genereren warmte; zonder effectieve koeling zal performance degraderen. Batterijbeheer voor lange diensten en hot-swap procedures moeten praktisch zijn in echte operaties.
3. Perceptie en contextbegrip
Visuele en sensorische perceptie moet betrouwbaar werken bij verschillende lichtomstandigheden, drukte en onverwachte objecten. Sensorfusiemodellen en edge-AI zijn belangrijk om latency te minimaliseren.
4. Mens-robot interactie en ethiek
Sociale acceptatie vraagt om duidelijke gedragsregels: hoe dichtbij mag een robot komen, hoe reageert deze op fysiek contact en hoe beschermt het systeem persoonsgegevens? Duidelijke richtlijnen en transparante communicatie naar gebruikers zijn essentieel.
Concurrentiepositie en onderscheidende factoren
Wat maakt Agibot onderscheidend in een steeds drukkere markt voor humanoïde en mobiele robots? Enkele potentiële differentiatoren:
- Focus op hoge dynamiek en vloeiende bewegingen in combinatie met interactieve capaciteiten—een mix die weinig commerciële platforms tot nu toe hebben geoptimaliseerd.
- Ecosysteembenadering: een reeks modellen (A2, A3, X2, G2, D1) die verschillende taken en sectoren dekken, van retail tot industrie en inspectie.
- Onboard large-model AI-activatie voor low-latency interacties zonder afhankelijkheid van constante cloudconnectiviteit.
Dit zijn echter vragen met twee zijden: technische spec sheets en spectaculaire demo's moeten worden ondersteund door onafhankelijke validatie, lange-termijn betrouwbaarheid en economische haalbaarheid voor klanten.
Waar laat ons dat?
Machines zien leren bewegen als mensen is opwindend. Het zien dat bedrijven die capaciteiten naar winkels, podia en fabrieken brengen, roept praktische vragen op over betrouwbaarheid, veiligheid en sociale acceptatie. Houd de volgende demo's en uitrolschema's in de gaten—dit voelt als het begin van een zeer publieke fase in robotica.
Vooruitkijkend zullen observatoren letten op details: de beschikbaarheid van SDK's en API's voor integratoren, prijsstelling en servicecontracten, interoperabiliteit met bestaande automatiseringsinfrastructuren en hoe snel operationele problemen worden teruggekoppeld en opgelost. Als Agibot deze aspecten serieus neemt, kan de Expedition A3 en de bijbehorende productlijn daadwerkelijk een rol gaan spelen in customer-facing toepassingen en industriële workflows.
Conclusie
De beelden van een humanoïde die een vliegende trap maakt, zijn meer dan een viral stunt; ze zijn een voorlopige blik op wat mogelijk is wanneer mechanica, besturing en AI samenkomen. De echte test begint wanneer die robots dag na dag functioneren in open, menselijke omgevingen. Technische transparantie, onafhankelijke verificatie en verantwoorde uitrol zullen bepalen of Agibot’s visie blijft bij demonstratie of doorgroeit naar wijdverbreide adoptie.

Laat een reactie achter
Reacties (3)
Ziet er indrukwekkend uit maar check eerst veiligheid, onderhoudsschema's en privacy. Pas dan pas ik 'm in de winkel toe.
Hmm live zonder CGI? Ik geloof het pas als ik raw logs en onafhankelijke tests zie. Batterijduur in echte winkels, gaat dat wel goed?
Wow, een robot die echt zo soepel beweegt? Knap gedaan, maar ik wil die ruwe sensordata zien... dit ruikt naar demo, of niet?